Maker Faire Tokyo 2026 準備編
Maker Faire Tokyo 2026 に出展してきました。持っていったのは、球体型ロボット omicro Flux、それを iPad ごしに見る複合現実アプリ Boundary Blur、そして iPad と Bluetooth でつながる触覚デバイス Boundary Touch です。3つで1つの展示になっています。
今年の主役は中身です。球の中に入った2輪のロボットがなめらかに走るための制御を、物理シミュレータ MuJoCo で作り直しました。長くなったので、記事を2つに分けました。この準備編では、展示したものの紹介と、その制御ができるまでを書きます。2日間のブースで起きたことは当日編に書いています。
Instagram で見る
イベント概要
Maker Faire Tokyo は、日本最大級のものづくりの祭典です。電子工作、ロボット、クラフト、アート、サイエンスなど、さまざまな分野の作り手が集まって、自分の作品を持ち寄ります。作った人が自分の作品の前に立ち、来場者と直接話す場です。
今年の会場は有明GYM-EX、9月5日(土)・6日(日)の2日間で、ブースは I-02-01 でした(出展者ページ)。Maker Faire Tokyo へは2017年から参加しています。コロナ禍でリアル開催がなかった年をのぞいて、毎回出展してきました。いただいたフィードバックを作品に反映していく場になっています。去年の様子は、Maker Faire Tokyo 2025 の展示レポートに書いています。
8月1日にはキックオフミーティングにも出展しました。そこで出た課題を潰しながら、本番に向けて準備してきました。
この秋は Maker Faire Tokyo を皮切りに、Maker Faire Seoul 2026、NT東京2026 と1ヶ月のあいだに展示が続きます。それぞれの日程は2026年秋の展示予定に書いています。東京は秋の展示の最初にあるので、このタイミングでチャレンジして、秋のあいだに順番に仕上げていくのが自分の定番になっています。今年も目一杯追い込んで作りました。
展示内容
omicro Flux — 球体型ロボット
omicro Flux は球体型のロボットです。球の中に2輪のロボットが入っていて、球の内側でバランスを取りながら転がって進みます。
その前には、DC モーターで動く omicro というロボットがありました。omicro Flux はその後継機です。BLDC モーター(ブラシのない電動モーター)を使うために、構造を一新しました。名前の Flux は磁束のほか、センサーの値や状態が絶えず流れ動くことも指しています。NT金沢2025 で初めてお披露目して、そこから改良を続けてきました。
今年は、あとで書く姿勢制御の作り直しのほかに、Fusion(3D の設計ソフト)のモデルを、部品どうしのぶつかり・摩擦・密度まで含めて全て見直しました。新しい部品はシミュレーションを繰り返して選び、走行中から停止に入るまでの制御も作り込みました。
Boundary Blur — 複合現実アプリ
Boundary Blur は、複合現実とデジタルツインの技術を使ったインタラクション作品です。複合現実は、カメラごしの現実の映像に、バーチャルのものを重ねる技術です。デジタルツインは、現実にあるものを仮想空間に写し取って、双子のように対応づける考え方です。
体験の流れはこうです。まず、iPad ごしに球体型ロボットを映します。次に、そのロボットの周りに、バーチャルのオブジェクトを置きます。画面の中にしか存在しないものです。そしてロボットを走らせると、そのオブジェクトにぶつかります。
このオブジェクトには、現実世界のものと同じように、摩擦や重さ、重心といった特性が与えられています。だからロボットが触れると、その特性にしたがって押し倒されます。逆に、オブジェクトのほうが球体型ロボットの動きに影響を与えることもあります。画面に映るバーチャルの手を使えば、自分の手でオブジェクトやロボットに触れることもできます。
この作品は、来場者の遊びから生まれました。以前 omicro を展示していたとき、訪れた子供たちが、ロボットの周りにブロックやダンボール、3Dプリントしたものを置いて、球体型ロボットの動きを変える遊びを自分たちで考えて始めたのです。
最初は、それを物理的にやろうとしました。ただ、ちょうどコロナ禍でした。展示の一部として物理空間でやると接触が起きるので、お父さんお母さんが心配します。展示物を壊してしまうのを恐れる気持ちも、おもちゃを広げて片付ける手間も分かっていました。それで、バーチャルで設計しました。コロナ禍のオンライン開催の Maker Faire Tokyo でトークした、仮想空間 Spatial を使ったオンライン展示を発展させたものでもあります。
機材の選び方にも理由があります。頭に着ける複合現実のデバイスのほうが、没入感は上がります。ただ、展示ですぐ試してもらおうとするとストレスがありますし、複数人で同時に体験できません。だから iPad を使っています。コントローラではなく、今のご時世に LeapMotion 2 という手の動きを読み取るセンサーを使っているのも同じ理由です。手をかざすだけなので、何にも触れずに体験できます。展示という環境で、複数人にすぐ、現実とバーチャルの曖昧な体験をしてもらうことを優先しています。
今年は、球体型ロボットを画面の中で見つける方法に、YOLO(画像から物の位置を見つける仕組み)を加えました。Maker Faire Seoul 2024 のあたりから、半屋外の展示や照明の強い展示で、これまで使っていた OpenCV での検出の精度が落ちて苦労していたためです。
最初は Unity 2023 の Barracuda で試しました。その後、Unity 6 で Unity Sentis が使えるようになり、学習済みモデルの形式である ONNX が扱いやすくなりました。どちらも Unity の中で機械学習のモデルを動かすための仕組みです。Unity 6 に上げて安定したので、今回から入れています。従来の OpenCV での検出も残してあり、切り替えて使えます。
Boundary Touch — 触覚デバイス
今年の新作が、触覚デバイスの Boundary Touch です。片手にデバイスを持ってもらい、もう片方の手で Boundary Blur の中のバーチャルのオブジェクトや球体型ロボットに触れてもらうと、触れた瞬間となでているあいだの感触が手のひらに返ってきます。
Instagram で見る
インタラクションにはずっと興味があります。自分が体験したことのない「あんな体験ができたらいいな」を誰も作ってくれないので、自分で作っています。触覚もその一部で、展示に組み込む機会をうかがっていました。
ただ、コロナ禍の影響が残っているあいだは、手に持ってもらう展示はできませんでした。コロナが明けてからもやりたかったのですが、今度はロボット側の制御が追いついていませんでした。今年になったのは、そういう順番です。
Boundary Blur では、現実の手を動かして、バーチャルを挟んで、現実に触れて押し出すというインタラクションを作ってきました。そうすると、触った感覚が欲しくなります。来場者の方からも「犬を撫でたい」という声を多くいただいていました。
触覚を出すだけなら、ゲーム機のコントローラを使うのが簡単です。勉強のために Switch 2 や PlayStation のゲームを買って、どんな表現をしているのかを調べました。それでも、動かすためのソフトからハードまで自分で作るからこそ見えるものがあると思って、作り始めました。
触覚の表現に選んだのは、一番シンプルで、これまで個人的に試してきた中で一番感触がよかったバイブレーションアクチュエータ(振動で触覚を出す部品)です。1軸の振動で触覚を表現するので、柔らかい表現が苦手なのは分かった上での選択でした。触覚デバイスは感じ方が人によって大きく異なりますし、着用感も大事だと思っていました。そこで、一番体験が簡単で、触覚表現もシンプルな中では幅が広い、今回の形にしました。あくまで初手という位置づけです。
姿勢制御の作り直し
Boundary Blur が連携するのは、球体型ロボットです。ここからは、その姿勢制御をどう作り直したかの話をします。
なぜ球体なのでしょうか。複合現実とインタラクションさせるなら、地面に車輪がついたロボットのほうが、はるかに簡単です。それでも球体でやっているのは、ボールが一番身近な形で、何にでもなれるからです。そのボールが、ただ転がるのではなく、球本来の動きから逸脱します。しかも、バーチャルと現実のぼやけた空間で、バーチャルのオブジェクトと相互作用しながら動きます。そこが面白いと思っています。
Boundary Blur の表現に取り組むなかで、バーチャルのオブジェクトとやりとりする実物の球体型ロボットを、もっと緻密に、もっと速く動かしたくなりました。それが、BLDC モーターで作り直し、姿勢制御に取り組んだ理由です。MuJoCo を覚えたのもそのためでした。全ては Boundary Blur の体験が目的です。
ところが、その姿勢制御が、ずっと納得のいく形になっていませんでした。
倒立振子として扱った行き詰まり
球体型ロボットの中に入っているのは、2輪の直立ロボットです。だから、倒立振子のように扱えば解決すると思っていました。倒立振子は、棒を手のひらに立ててバランスを取り続けるように、倒れないよう常に制御し続けるやり方です。
ところが、その考え方では対処できないケースが、次々と見つかりました。実機と MuJoCo の両方で改良を続けても、迷走は止まりません。しかも MuJoCo では、この球体型ロボットの構造を正確には再現できないことも分かってきました。球の内壁をロボットが走る、二重に摩擦がかかる構造だからです。そのためシミュレータは、実機の代わりとしては使えず、少し距離を置いた付き合い方をしていました。
シミュレータを実機に近づける
転機は、姿勢制御とは別のところから来ました。他の理由で Fusion の 3D モデルを改良していたのですが、その過程で、部品どうしの位置関係、重心、そして姿勢制御をかけたときの部品の干渉具合を、これまで以上に正確に押さえられたのです。
とはいえ、モデルを現実に近づけるには限界があります。本来なら、全ての部品の密度や重心を打ち込み、素材の特性や配置までモデルに反映させます。ただ、パーツの重心を個人で全部打ち込むのは現実的ではありません。ロボットが走る環境を完全に決め打ちにしても、それはそれでうまくいきません。そこで、決めきれない値は1つに固定せず、「この範囲のどこかにある」という幅を持たせて与えました。
効いたのは、数字だけではありませんでした。試していくうちに、二重の摩擦構造を完全に再現しなくても、値を厳密に詰めなくても、モデルは実機の代わりとして働くと分かってきたのです。支えていたのは、球体型ロボットが走る理屈、走行中の走り方や止まり方、そしてロボット自体のスペックへの理解でした。フルスクラッチで作ってきた経験と、展示で動かしてきた経験が、モデルの完成度を押し上げ、因果関係を導き出すことにつながりました。
そうして展示の数日前に、MuJoCo で現実にかなり近いモデルができました。姿勢制御をかけない状態でこのハードならではの問題が起きることまで、実機に近い形で再現できています。
復元力を活かす柔らかい姿勢制御
シミュレータが実機に近づいたことで、姿勢制御のアプローチそのものの欠陥を、数字で示せるようになりました。
倒立振子は、常に力強く押さえ込む姿勢制御です。球体型ロボットは、2足や2輪で倒立するロボットとは事情が違います。復元力が高いので、倒れてもすぐ元に戻れます。そのかわり、横揺れが強く出ます。だとすれば、機械の構造をそのまま活かして、その復元力をアシストする柔らかい姿勢制御のほうが相性が良い。実際、姿勢が安定するまでにかかる時間は、このロボットの例では、そのほうが短く済む傾向が出ていました。
走行時の横揺れと縦揺れ、路面の状態、ハードの状態、速度。これらがどの範囲に収まっていれば、この柔らかい姿勢制御で抑え込めるのか。その見通しが数字で立ちました。
この柔らかい姿勢制御は、展示の前日までずっと作り続けていました。開発中は、実機と MuJoCo をつないで、走行のログを延々とすり合わせていました。
前日設営
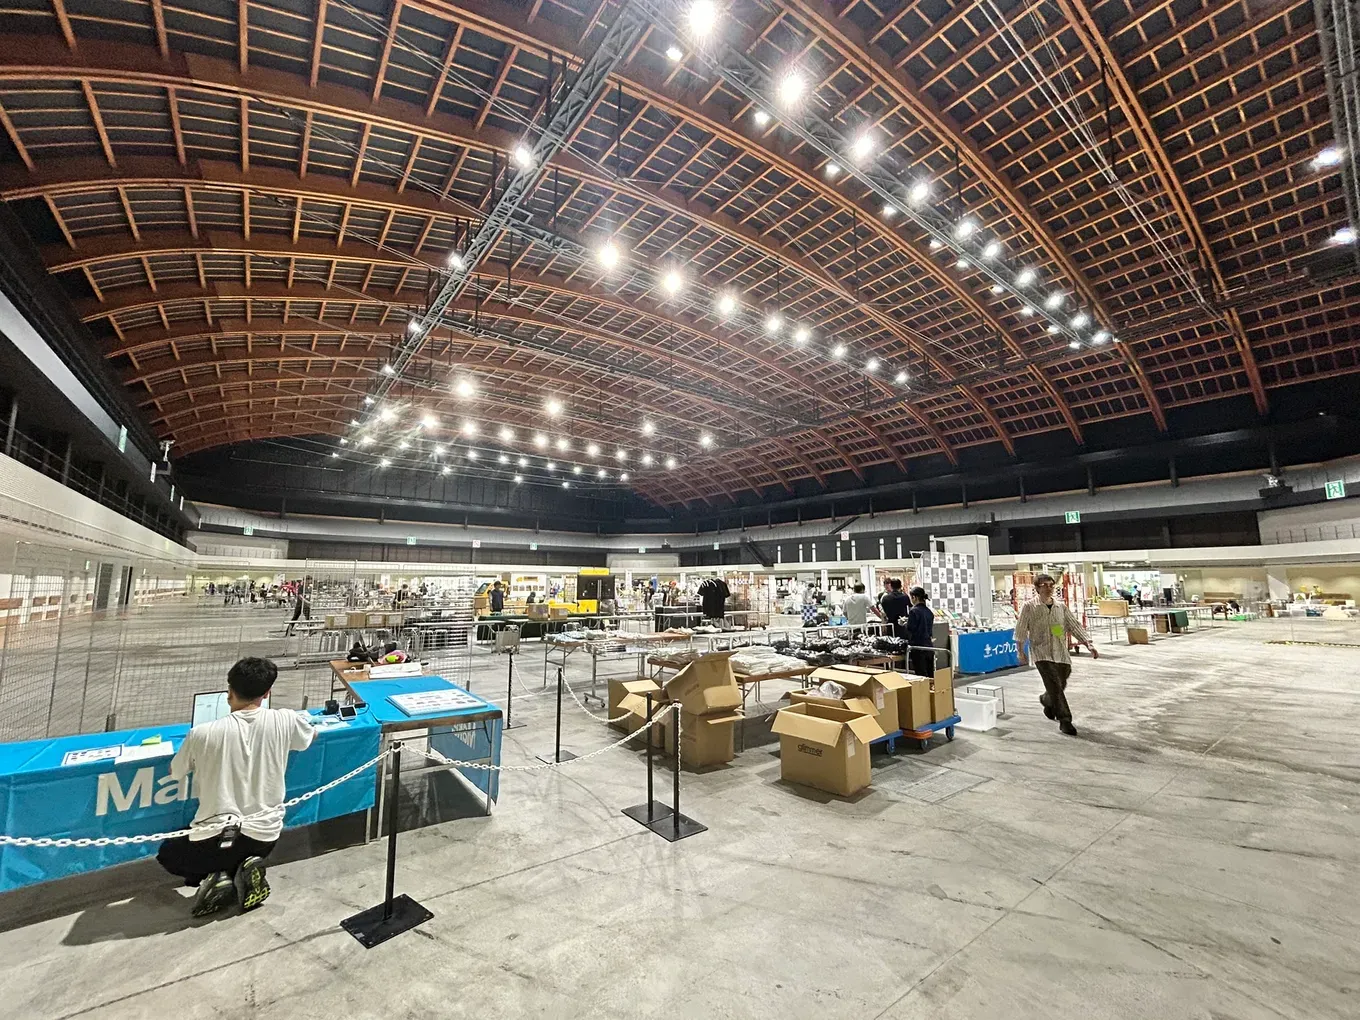
金曜日の前日設営は、非常に暑かったです。照明が思ったより強く、スポットライトが当たっているような感覚でした。天井が高く、会場内は音がよく響きます。
Instagram で見る
ブースは横幅こそ以前と同じでしたが、奥行きがありませんでした。3つの展示物をどう並べるかで苦労しました。床でロボットを走らせるスペース、iPad と三脚、触覚デバイス。それぞれに置き場所が要ります。ここで決めたレイアウトが、2日間の展示のしかたを左右することになりました。
ここから先、2日間のブースで起きたことは当日編に続きます。